触觉感知是机器人、假肢和人机交互系统实现智能环境感知的重要基础。然而,传统电子皮肤往往依赖密集传感阵列和外部复杂算法,限制了其在低功耗、实时、可穿戴场景中的应用。
近日,南京大学施毅院士团队的李昀教授联合研究团队,受啮齿动物鼠须触觉系统启发,提出了一种可穿戴神经形态人工指甲,将压电触觉传感、双通道脉冲编码和双栅突触晶体管集成于近传感计算框架中(图1)。
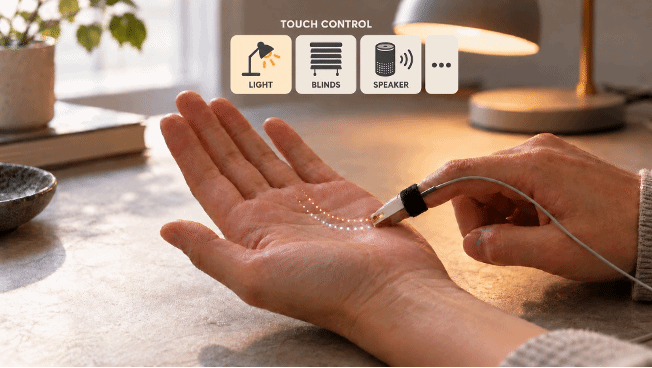
图1. 可穿戴神经形态人工指甲实现了从触觉感知、信号处理到手势交互的完整演示。
本研究的核心创新在于借鉴啮齿动物鼠须系统的“感知—编码—突触预处理”机制,构建了一种神经形态人工指甲。鼠须接触物体时,不同类型的感受器分别响应快速变化和持续接触。模仿这一分工,团队利用柔性压电传感器采集触觉信号,并将连续的电压波形转换为两路稀疏脉冲:快适应通道(FA)捕捉接触和离开等瞬时变化,慢适应通道(SA)记录持续形变。与传统机器学习流程相比,该系统直接将连续触觉信号转化为稀疏脉冲,同时保留了触觉事件的互补特征。随后,两路脉冲进入双栅神经形态晶体管。该器件能够短暂保留先前输入的影响,并对两路信号赋予不同权重,从而综合脉冲的强度、时间间隔和先后顺序。利用两路脉冲的发放频率和晶体管电流变化,提取出用于识别触觉事件的少量特征,减轻了后续微控制器直接处理连续原始波形的负担(图2)。
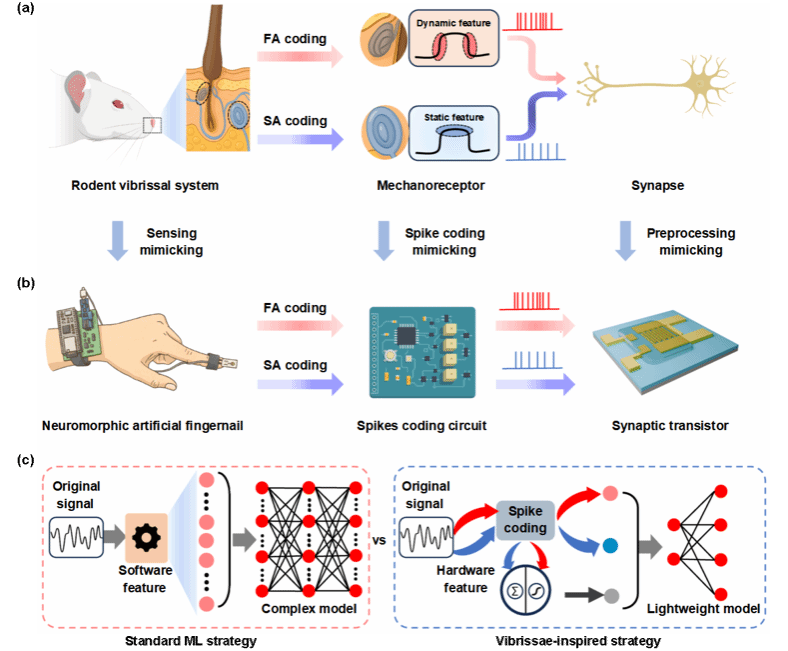
图2. 仿生神经形态振触觉系统。
基于这一硬件特征空间,系统实现了手机振动模式识别、几何轮廓识别、叶片纹理识别以及掌心书写手势识别等多类任务,分类准确率均超过 90%(图3)。进一步地,该人工指甲还可将掌心书写轨迹转化为智能灯控制指令,实现开关、亮度调节、色温切换和 S.O.S. 模式等无屏交互功能,展示了其在可穿戴人机交互中的应用潜力(图4)。
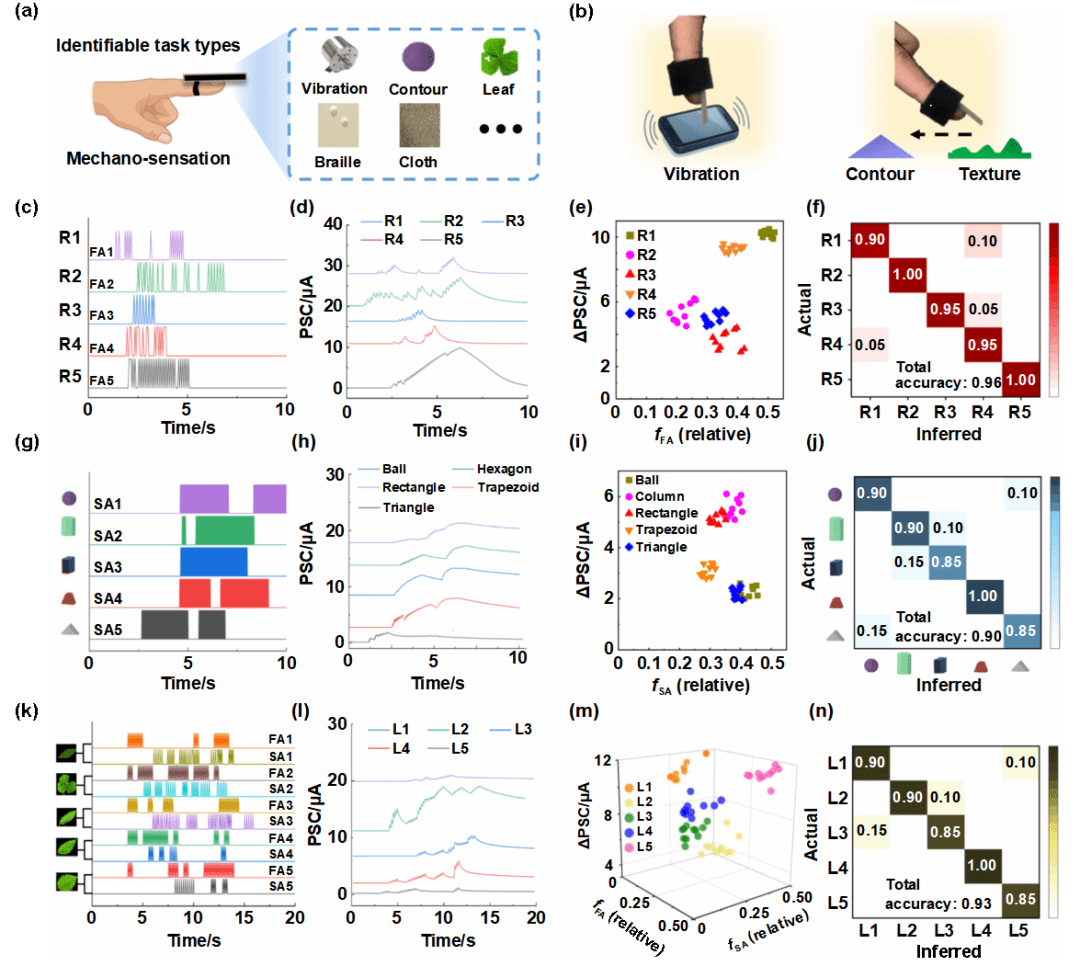
图3.双通道编码实现多类触觉特征的提取与分类。
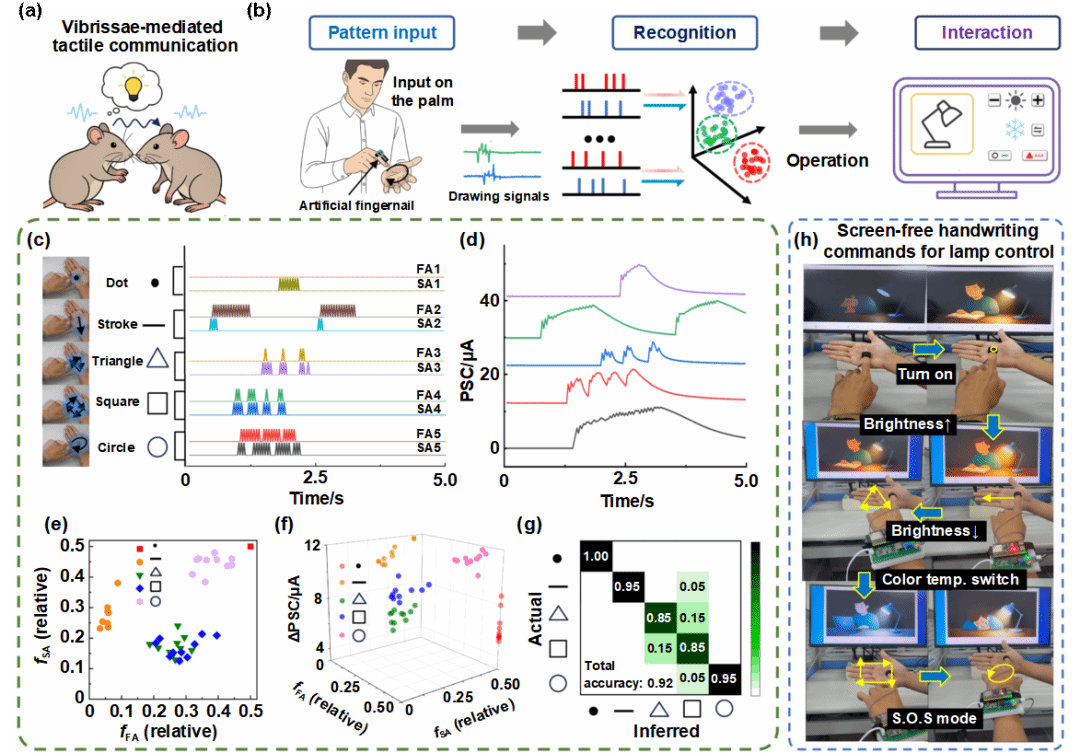
图4. 用于实时手势识别与控制的神经形态触觉界面。
本研究工作建立了一种受鼠须系统启发的神经形态触觉感知新范式,通过在传感端完成脉冲编码、突触整合和低维特征提取,显著降低了数据复杂度和计算开销。未来,该系统可进一步拓展到多指协同触觉、柔性机器人、智能假肢和 XR/VR 交互等场景,为低功耗、实时化、可穿戴触觉智能系统提供新的器件与架构思路。“”
相关研究工作以“Vibrissae-inspired wearable neuromorphic artificial fingernail for vibrotactile perception and interfacing”为题发表在《极端制造》(International Journal of Extreme Manufacturing)期刊上。南京大学李昀教授、北京航空航天大学蒋程鹏副教授、绍兴大学戴钦镛博士为共同通讯作者,南京大学博士生艾超、常州大学姜赛副教授为共同第一作者。该研究得到了电子学院施毅院士的支持和指导,并得到了国家重点研发计划、国家自然科学基金等项目的资助。
论文信息:Chao Ai, Sai Jiang, Chaoran Wu, Yukai Zhou, Xu Chen, Kai Chen, Qinyong Dai*, Chengpeng Jiang*, Yi Shi and Yun Li*, “Vibrissae-inspired wearable neuromorphic artificial fingernail for vibrotactile perception and interfacing”, Int. J. Extrem. Manuf., 9, 015509 (2027).
论文链接:https://iopscience.iop.org/article/10.1088/2631-7990/aea5fb
 English